導入
1960年代後半から1970年代初頭にかけて、従来の航空写真システムのほとんどは、航空機搭載型および宇宙航空搭載型の電気光学・電子センサーシステムに置き換えられました。従来の航空写真は主に可視光波長域で撮影されますが、現代の航空機搭載型および地上設置型のリモートセンシングシステムは、可視光、反射赤外線、熱赤外線、マイクロ波といったスペクトル領域をカバーするデジタルデータを生成します。航空写真における従来の視覚的解釈手法は依然として有用です。しかしながら、リモートセンシングは、対象物の特性に関する理論的モデリング、対象物のスペクトル測定、情報抽出のためのデジタル画像解析など、より幅広い用途に対応しています。
リモートセンシングとは、非接触長距離検出技術のあらゆる側面を指し、電磁気を用いて対象物の特性を検出、記録、測定する方法であり、その定義は1950年代に初めて提唱されました。リモートセンシングとマッピングの分野は、アクティブセンシングとパッシブセンシングの2つのセンシングモードに分けられ、Lidarセンシングはアクティブセンシングであり、自身のエネルギーを用いて対象物に光を照射し、そこから反射された光を検出することができます。
アクティブライダーのセンシングと応用
LiDAR(光検出・測距)は、レーザー信号の発信と受信の時間に基づいて距離を測定する技術です。航空LiDARは、航空レーザースキャン、マッピング、または単にLiDARと混同して使用されることがあります。
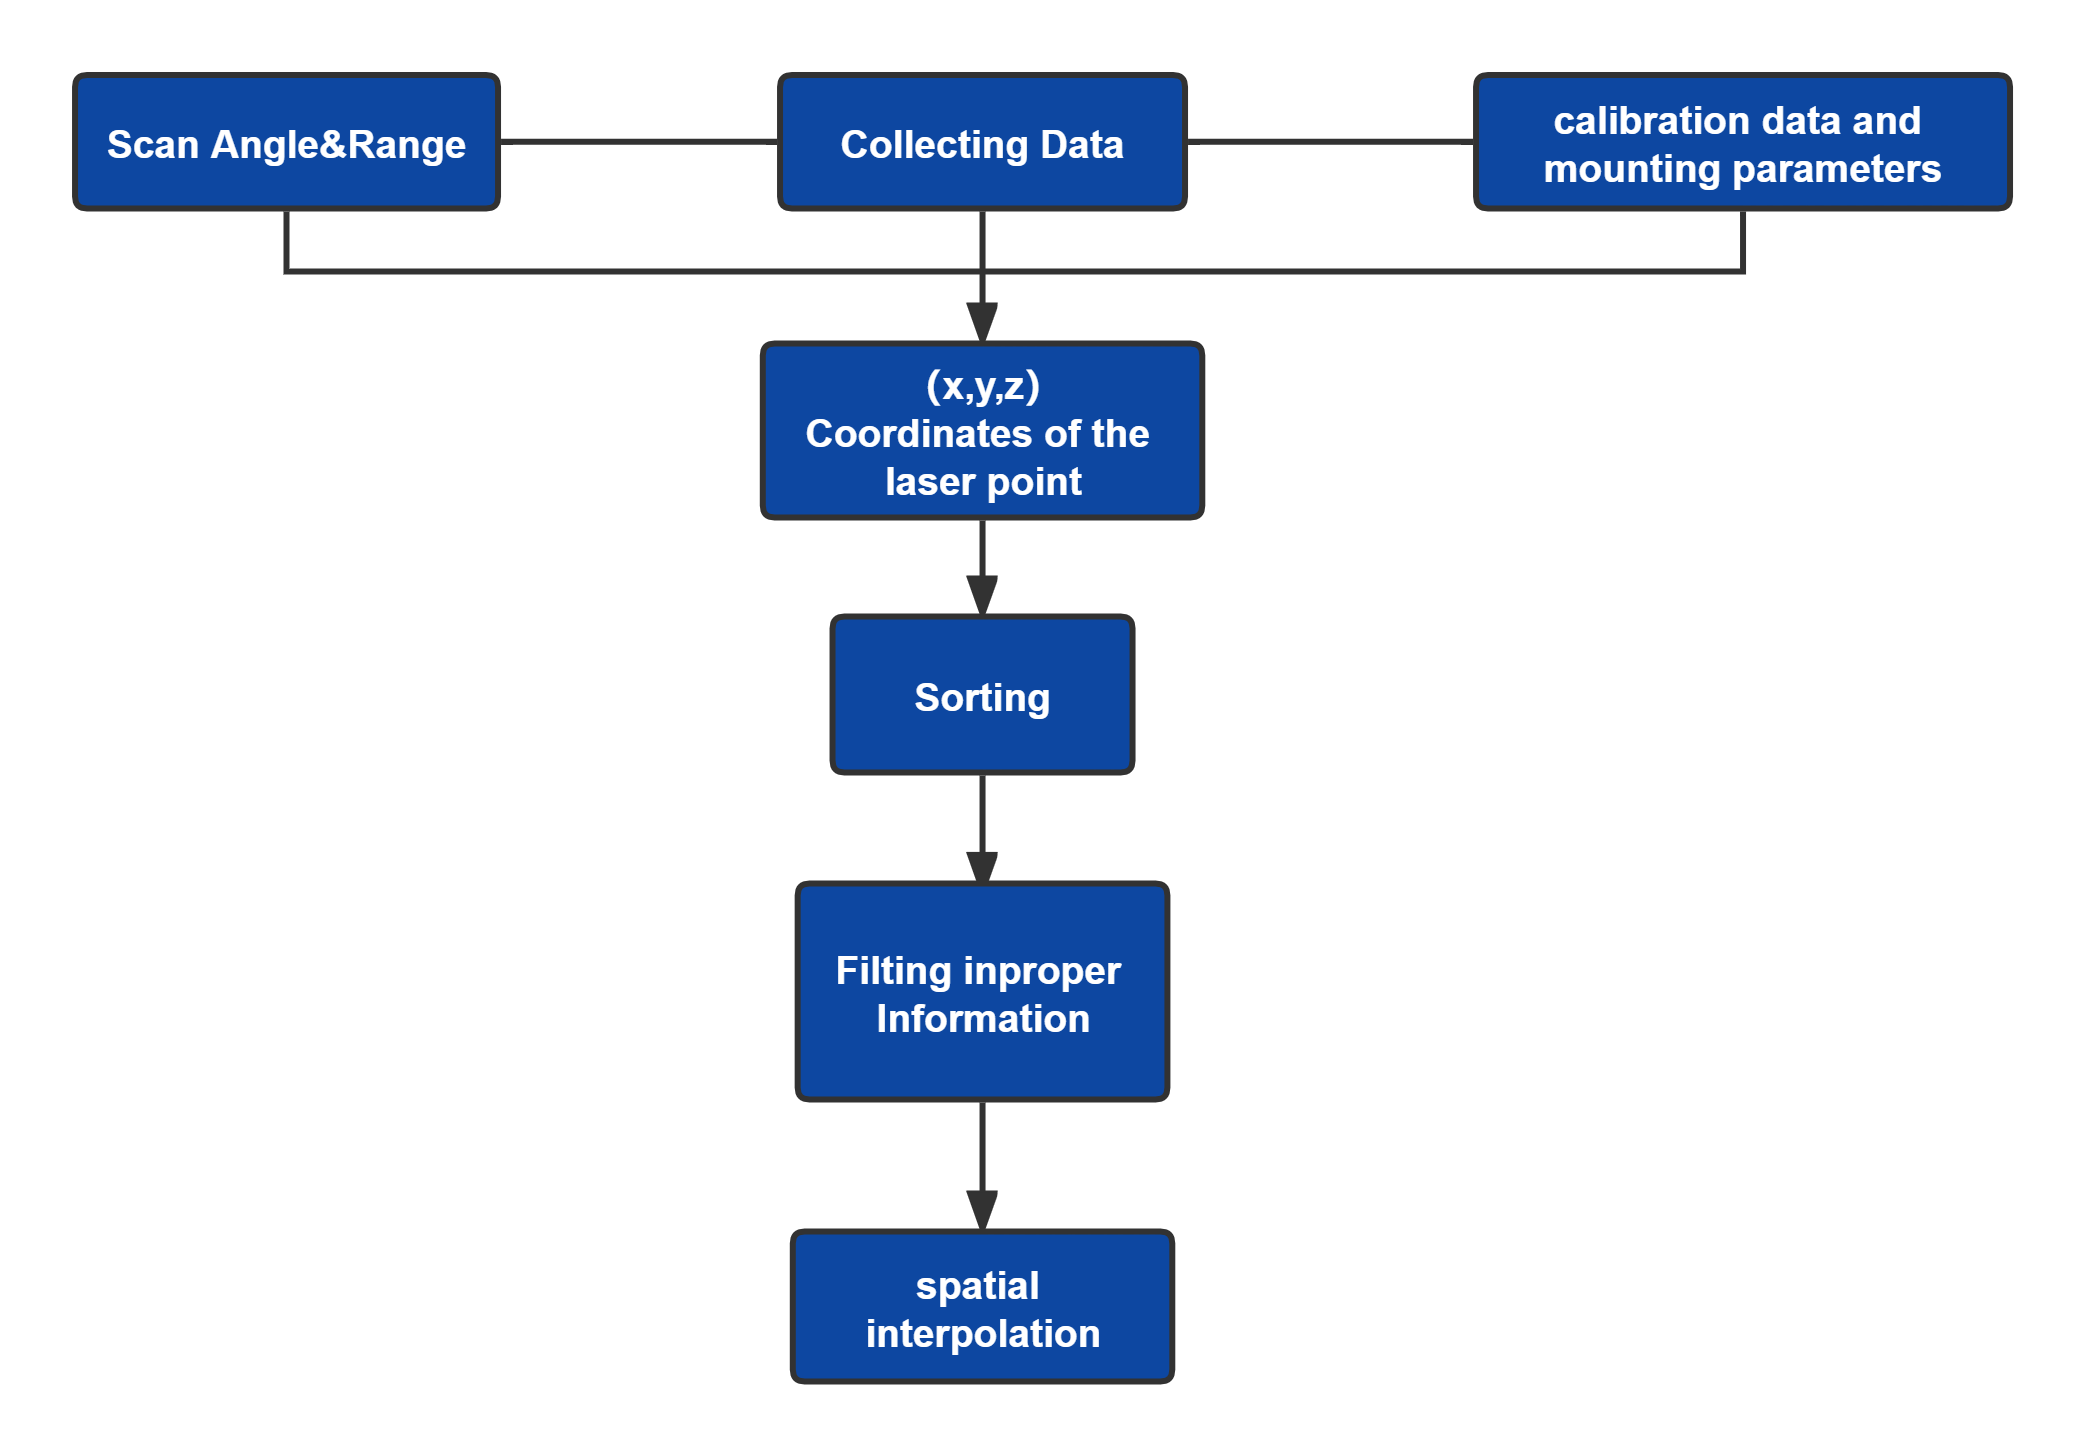
これは、LiDAR使用時の点群データ処理の主な手順を示す典型的なフローチャートです。(x, y, z)座標を収集した後、これらの点をソートすることで、データレンダリングと処理の効率を向上させることができます。LiDAR点群の幾何学的処理に加えて、LiDARフィードバックからの強度情報も有用です。
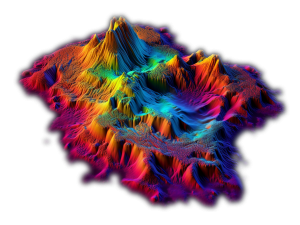
あらゆるリモートセンシングおよびマッピング用途において、LiDARは太陽光やその他の気象条件の影響を受けずに、より正確な測定値を取得できるという明確な利点を持っています。一般的なリモートセンシングシステムは、レーザー距離計と測位用測定センサーの2つの部分で構成されており、画像処理を伴わないため(3D空間が2D平面上に画像化されるため)、幾何学的歪みなく3D空間の地理的環境を直接測定できます。
当社のライダーソースの一部
センサー用の目に安全なLiDARレーザー光源の選択肢